

실시간 접힘 정밀성 향상... 느린 반응 속도 문제도 해결
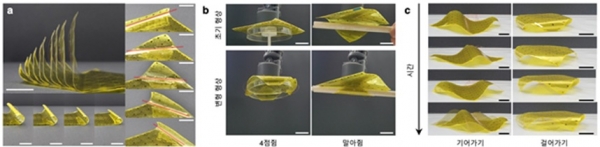
[녹색경제신문 = 이지웅 기자] 김정, 박인규 카이스트 기계공학과 교수 공동 연구팀이 형상을 실시간으로 프로그래밍할 수 있는 로봇 시트 원천 기술(field-programmable robotic folding sheet)을 개발했다.
이번 기술은 ‘필드 프로그래밍(field-programmability)’이라는 개념을 접이식 구조에 성공적으로 도입한 사례다. 접힘을 어디서, 어느 방향으로, 얼마나 크게 할지라는 사용자의 명령을 소재 형상에 실시간으로 반영할 수 있는 소재 기술 및 프로그래밍 방법론을 통합적으로 제안했다.
해당 ‘로봇 시트’ 는 얇고 유연한 고분자 기판 내에 미세 금속 저항 네트워크가 내장된 구조로, 각 금속 저항이 히터이자 온도 센서 역할을 동시에 수행한다. 이에 별도의 외부 장치 없이도 시트의 접힘 상태를 실시간으로 감지하고 제어한다.
또한 유전 알고리즘(genetic algorithm) 및 심층 신경망(deep neural network)을 결합한 소프트웨어를 통해 사용자가 원하는 접힘 위치와 방향, 강도를 소프트웨어적으로 입력하면 스스로 가열·냉각을 반복하며 정확한 형상을 만들어낸다.
특히 온도 분포에 대한 폐루프 제어(closed-loop control)를 적용해 실시간 접힘 정밀성을 향상하고, 환경 변화로 인한 영향을 보정했다. 열 변형 기반 접힘 기술이 지니던 느린 반응 속도 문제도 개선했다.
이러한 형상의 실시간 프로그래밍은 복잡한 하드웨어 재설계 없이도 다양한 로봇의 기능성을 즉석에서 구현할 수 있게 했다는 데에 의미가 있다.
연구팀은 단일 소재로 다양한 물체 형상에 맞춰 어떻게 잡을지 결정하는 파지(grasping) 전략을 바꿔가며 적용할 수 있는 적응형 로봇 손(그리퍼)를 구현했다. 동일한 ‘로봇 시트(얇고 유연한 형태의 로봇)’를 바닥에 둬보행하거나 기어가게 하는 등 생체 모방적 이동 전략을 선보였다.
이를 통해 환경 변화에 따라 스스로 형태를 바꾸는 환경 적응형 자율 로봇으로의 확장 가능성도 제시했다.
김정 교수는 “이번 연구는 형상 자체가 지능이 되는‘형상 지능(morphological intelligence)’구현에 한 걸음 다가간 사례로 평가된다”며 “향후 더 높은 하중 지지와 빠른 냉각을 위한 소재·구조 개선, 배선 없는 일체형 전극에도 다양한 형태·크기로의 확장 등을 통해 재난 현장 대응 로봇, 맞춤형 의료 보조기기, 우주 탐사 장비 등 다양한 분야에 응용될 수 있는 차세대 피지컬 AI 플랫폼으로 발전시킬 계획”이라 전했다.
이지웅 기자 game@greened.kr
